Systém obráteného kyvadla
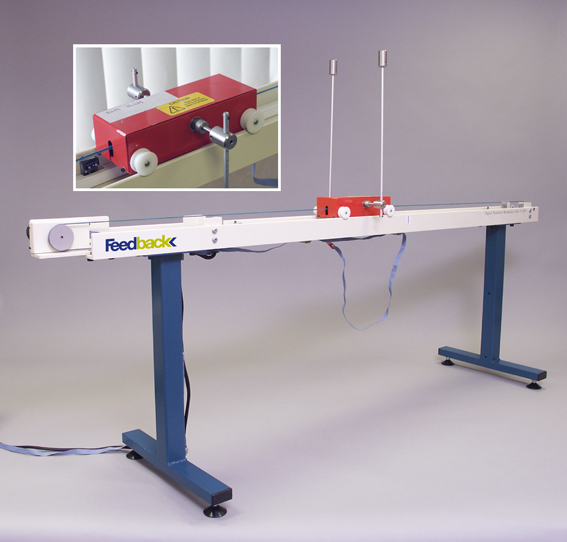
Digitálne kyvadlo je modernou verziou klasického problému: nastavenie a vyváženie voľne kývajúceho kyvadla v jeho obrátenej polohe alebo pohyb zaveseného kyvadla kontrolovaným spôsobom.
Riešenie je vhodné na praktické experimenty v oblasti merania, senzoriky a regulačnej techniky.
Popis a zameranie
Vozík na koľajnici je digitálne riadený tak, aby sa kýval nahor (samonarovnanie) a vyvažoval kyvadlo v vzpriamenej, držanej polohe alebo pohyboval vozíkom s kyvadlom v nerušenej vystretej polohe.
V režime kyvadla sa systém používa na ovládanie dvojramenného kyvadla z počiatočnej polohy (stále zaveseného s vozíkom v strede dráhy pohybu na koľajnici) do koncovej polohy s kyvadlom vzpriameným a vozíkom späť v stredovej polohe.
V režime žeriavu je problémom ovládania posunúť polohu vozíka bez nadmerného pohybu kyvadla.
Pomocou komplexných školiacich manuálov MATLAB a Feedback a karty Advantech PCI (ktorá je pôsobivým vývojovým prostredím pre digitálne riadiace systémy) je používateľ sprevádzaný procesným procesom pomocou fenomenologických procesných modelov, analýzy dynamiky, identifikácie diskrétnych modelov, návrhu regulátorov, testovania regulátorov na modeli, implementácie regulátorov v reálnych časových aplikáciách, implementácie rôznych riadiacich stratégií a vizualizácie.
Experimentálne postupy sa vykonávajú pomocou manuálu v tlačenej alebo elektronickej podobe.
Stáž zameraná na ďalšie vzdelávacie programy na technických vysokých školách a technických univerzitách.
Hlavné témy a vlastnosti
- Vzdialenosť prenášania je obmedzená, čo kladie obmedzenia na riadiaci algoritmus.
- Tento problém sa vyskytuje napríklad pri ovládaní portálového žeriavu.
- Metóda
- Zariadenie zahŕňa študentské experimenty v laboratóriu s nebezpečným nízkym napätím.
- Pre tento experiment je potrebná licencia MATLAB™ a nie je zahrnutá v rozsahu doručovania
- Zariadenie môže vyžadovať ďalšie softvérové moduly.
- Cieľová skupina
- Predchádzajúce poznatky
- Znalosti klasického riadiaceho inžinierstva.
- Témy
- Model kyvadla
- Rovnice pohybu
- Nelineárny model
- Lineárne modely
- Kompenzácia statického trenia
- Spúšťanie modelu v reálnom čase
- Dynamický model
- Identifikácia modelu vozňa
- Identifikácia prvého modelu
- Použitie MATLAB kontroly (MATLAB nie je zahrnutý)
- Identifikácia lineárneho modelu žeriavu
- Lineárny model obráteného kyvadla
- Riadenie kyvadla nadstavby
- Riadenie systému
- PID regulácia
- PID riadenie pozície modelu električky
- PID riadenie polohy vozíka v reálnom čase
- Riadenie vibrácií v reálnom čase
- Oscilačné riadenie obráteného kyvadla
- Stabilizácia obráteného kyvadla
- Ovládanie žeriavu
- Kombinované riadiace technológie
- Švihni a drž
- Model hore/dole
Využitie
Produkt je vhodný najmä pre školy, odborné učebne, laboratóriá a tréningové pracoviská, kde je dôležité prepojenie teoretických poznatkov s praktickým nácvikom.
Recenzie
Nikto zatiaľ nepridal hodnotenie.